QDR-0006资料核验
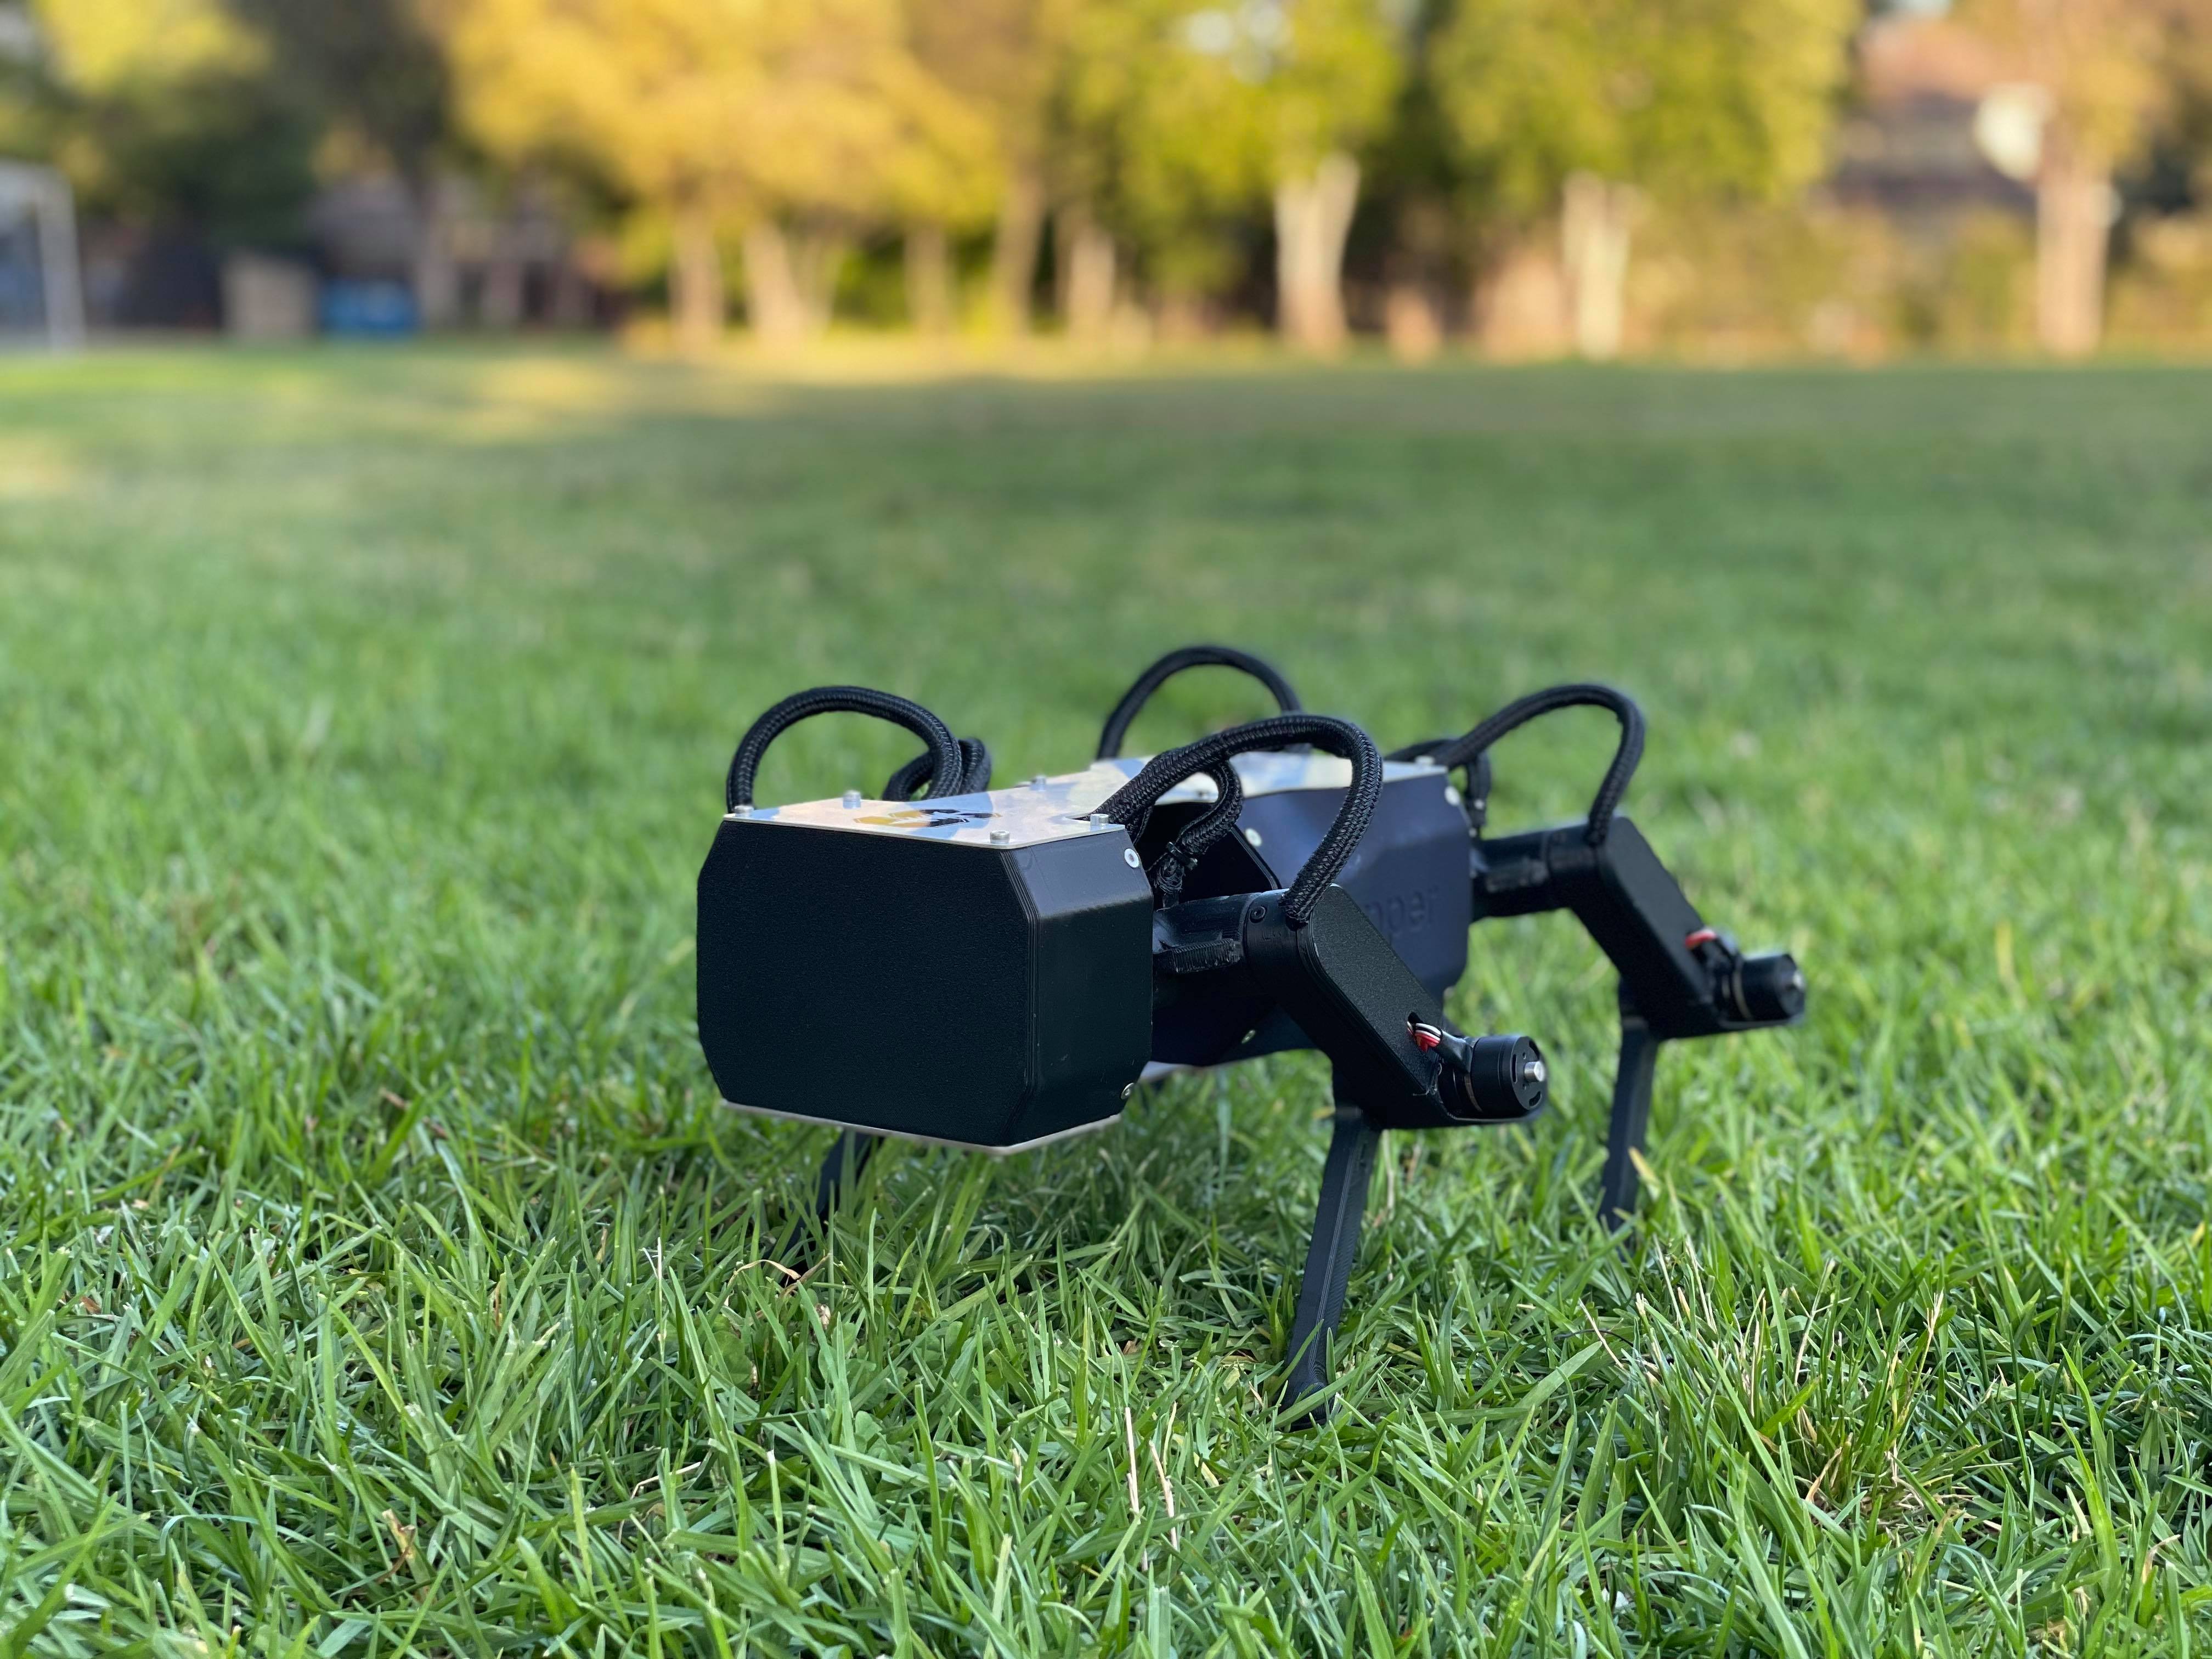 图片:Stanford Pupper 文档
Stanford Student Robotics
PUPPER OPEN
以课程和实验为核心的开源四足机器人平台,覆盖控制、运动学、仿真与强化学习。
适合教育 / 科研
- 价格
- 开源自制
- 速度
- 因版本而异
- 续航
- 因配置而异
SDK · 完整ROS 2 · 未核验
每个参数保留来源与核验状态。
未知不是零,而是明确标为未核验。
图片:Stanford Pupper 文档以课程和实验为核心的开源四足机器人平台,覆盖控制、运动学、仿真与强化学习。